鲲鹏适配案例展示 无人机空地一体网格化调度1.0 —— 青方立旭网络
案例背景
随着低空经济加速发展,无人机在应急巡检、安防巡逻、物流配送、农业植保等场景的应用日益广泛。传统无人机作业普遍面临单机调度效率低、多机协同能力弱、空地信息割裂等问题。青方立旭网络推出的“无人机空地一体网格化调度系统1.0”,基于鲲鹏算力平台完成适配与性能优化,实现了网格化空域管理、多机协同调度与空地数据融合的一体化能力。
方案介绍
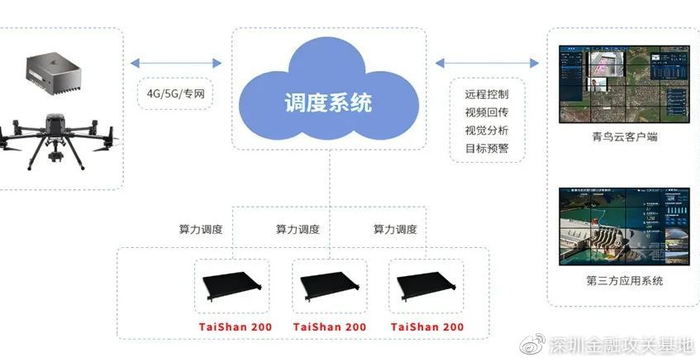
该方案将作业区域划分为标准化网格单元,每个网格绑定独立的空域授权、任务队列和起降资源。调度引擎通过鲲鹏平台的高并发计算能力,实时处理无人机遥测数据、气象数据和任务请求,动态分配最优航线与作业时序。系统包含三大核心模块:
- 空地一体感知层:融合无人机机载传感器与地面监控节点数据,形成网格级实时态势图;
- 网格化调度引擎:基于鲲鹏多核并发架构优化任务排程算法,支持数百架无人机同时在线调度;
- 安全管控与仲裁模块:提供空域冲突检测、紧急返航与航线重规划能力。
鲲鹏适配与优化实践
适配过程中,青方立旭网络基于鲲鹏开发套件完成了代码迁移与编译优化,主要工作包括:
- 架构迁移:将原有x86架构下的调度算法与数据服务迁移至鲲鹏ARM架构,利用鲲鹏DevKit进行依赖分析与兼容性评估;
- 性能调优:针对调度引擎中的高频路径计算和实时数据聚合环节,使用鲲鹏加速库进行向量化优化与NUMA亲和性调优,任务排程吞吐提升约32%;
- 稳定压测:在鲲鹏服务器集群上完成7×24小时稳定性测试,模拟200架无人机并发调度场景,系统响应延迟稳定在毫秒级,满足实时调度要求;
- 生态兼容:完成与openEuler操作系统的兼容性验证,调度服务、消息中间件和数据库组件运行稳定。
应用效果
该方案在某省级应急巡检项目中完成试点部署,覆盖约120个网格单元,支持固定与移动起降点混合调度。试点期间,单网格平均任务响应时间缩短40%,多机协同作业效率提升约35%,空域冲突告警准确率达到98%以上。
实践启示
本案例表明,鲲鹏算力平台在实时调度和边缘数据汇聚类场景中具备良好的适配性与性能表现。对于低空经济领域的企业而言,应尽早将核心调度与数据处理组件向鲲鹏生态迁移,并在设计阶段充分考虑网格化架构与算力平台特性的结合,以实现更高效、更安全的空地一体化运营能力。
如若转载,请注明出处:http://www.zgjsor.com/product/28.html
更新时间:2026-10-28 02:58:42